時間:2026-10-18 18:12:00 來源:洛陽薄壁精密軸承有限公司
機器人關節的選型邏輯與通用機械有明顯差別。它要在有限自重內同時完成回轉、支撐與定位,留給軸承的空間往往只有幾毫米。等截面薄壁軸承因此被反復提起。原因并不只是“薄”,而在于它在保持薄壁的同時,仍能把剛性與回轉精度維持在伺服控制可以接受的范圍內。理解這背后的力學與制造邏輯,是選型判斷的第一步。
一個關節里,減速器、電機、編碼器和制動器要共用一段軸向長度。設計者能騰給軸承的徑向高度通常按毫米計,而內徑又要足夠大,才能讓線束、氣管或輸出軸穿過。傳統軸承按內徑分檔、壁厚隨之變化,選大內徑就意味著壁厚同步增加,往往直接超出殼體允許的尺寸。等截面薄壁軸承改變了這一關系:同一系列內徑從小到大,徑向截面高度保持不變,設計者可以在不修改殼體輪廓的前提下調整內徑。
機械臂末端的位置誤差是各關節角位移誤差的累積。關節在負載扭矩下產生的彈性變形,會直接體現為末端偏移,而伺服環路的補償能力受帶寬限制,無法完全消化這類機械柔度。因此軸承的剛性不是附加指標,而是閉環控制能否穩定的前提。
協作機器人常年處于頻繁啟停、正反轉的工況,軸承的游隙變化、溝道磨損和潤滑劣化都會反映到重復定位精度上。選型時真正在意的,是出廠精度能否在數萬小時運行后仍保持在可用區間。
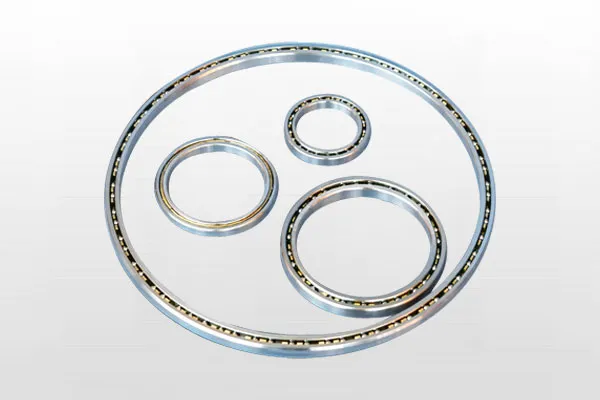
這類軸承的核心特征是矩形截面,且截面高度與壁厚在整個圓周上保持一致。由此帶來幾項結構性差異:
薄壁常被誤讀為“軟”。實際結構中,剛性主要來自三個方面。
等截面結構允許在相同徑向高度下取得更大的內徑和更寬的支承跨距,滾動體分布半徑隨之增大。在承受傾覆力矩時,力臂變長,抵抗傾覆的能力提升,這恰恰彌補了壁厚減薄帶來的損失。
軸承的彈性變形主要集中在滾動體與溝道的接觸區。施加合適的軸向預緊后,承載區滾動體數量增加,載荷—變形曲線的斜率變大,接觸剛度隨之提高。對于角接觸與四點接觸結構,預緊量是決定關節剛性的關鍵參數之一,需要在剛性與啟動力矩、發熱之間取平衡。
薄壁套圈本身柔性較高,其工作狀態下的剛性更多取決于配合件。將軸承裝入剛性足夠的法蘭或一體化關節殼體,通過適當的過盈配合獲得均勻支撐,才能讓軸承的承載能力得到發揮。配合過松會打滑并產生微動磨損,過緊則會導致套圈變形、游隙異常。
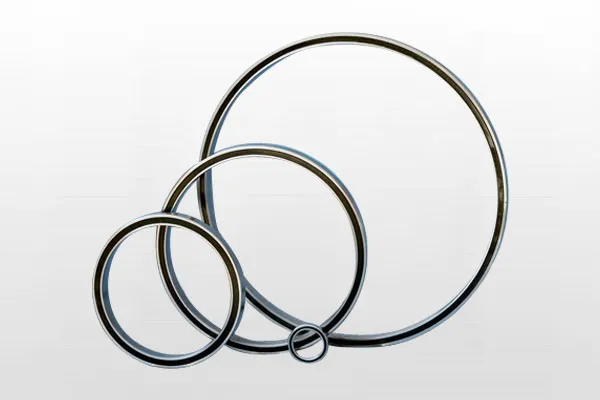
薄壁件的加工難點在于裝夾與熱處理變形。從工藝鏈條看,精度控制大致沿以下環節展開:
薄壁精密軸承在長期配套機器人減速器與關節模組的過程中,逐步把控制重點放在溝道圓度與預緊一致性上,因為這兩項對關節的回差和振動表現影響直接。
面對具體的關節設計,建議按以下順序確認,避免因單項遺漏導致后期變更:
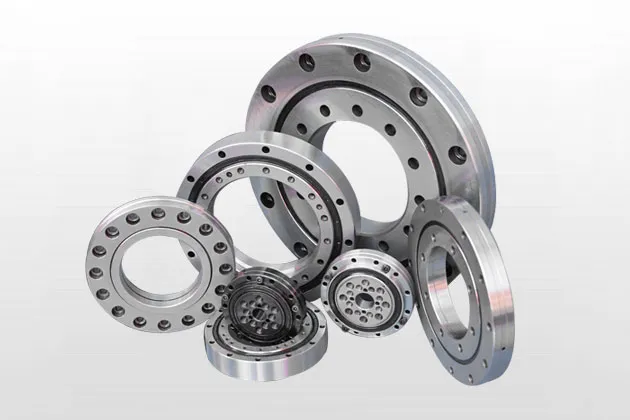
單看壁厚確實比同內徑的標準軸承薄,但通過增大滾動體分布半徑、增加滾動體數量并合理預緊,其額定載荷與剛性可以滿足多數中小型關節的需求。關鍵在于按實際載荷譜校核,而非按壁厚直觀判斷。
預緊提高接觸剛度的同時,也會增加摩擦力矩和發熱。過大的預緊會縮短潤滑壽命,甚至引起溝道早期疲勞。合理做法是按關節的負載譜與溫升限值確定預緊區間,并在裝配后進行力矩檢測。
多數情況下與配合件有關。殼體圓度不足、過盈量偏大或壓裝受力不均,都會把變形傳遞到溝道。建議在裝配后復測徑向游隙與旋轉力矩,以此判斷配合設計是否合適。
機器人關節選擇等截面薄壁軸承,本質上是在空間、剛性與精度之間尋找一個可工程化的平衡點。等截面讓結構設計獲得自由度,預緊與配合決定了最終剛性,而材料、熱處理與磨削工藝則決定了這份精度能維持多久。把這三點放在同一張選型表上權衡,比單獨比較某一項參數更接近關節的真實工作狀態。
HOTLINE
電話:188-3792-3199
TELEPHONE
固話:0379-64115152
郵箱:yang@bearingly.com
ADDRESS
地址:河南省 洛陽市 澗西區 三西路西馬溝段
在線咨詢